
- Konu Yazar
- #1
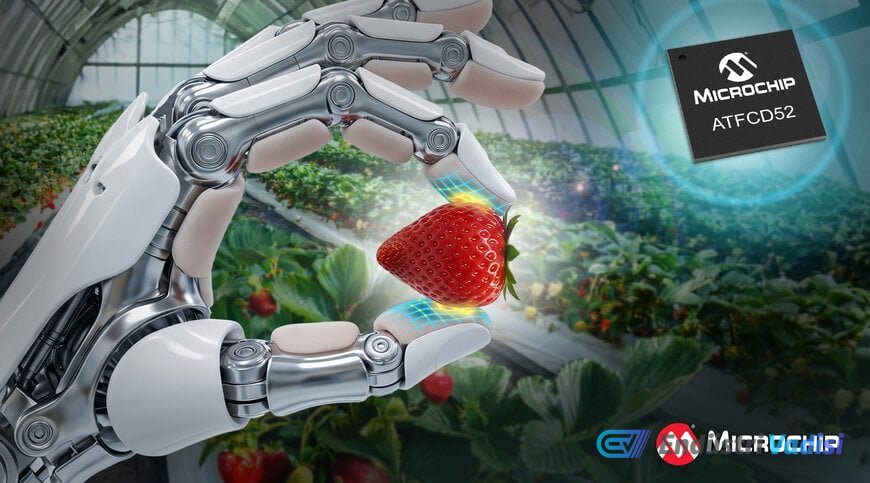
Microchip, Robotik Kavramayı Dönüştürüyor
Microchip Technology, robotik tutuculara ve insansı ellere gelişmiş dokunsal hassasiyet kazandırmak amacıyla tasarladığı yüksek hızlı kapasitif sayısallaştırıcı ATFCD52'yi tanıttı. Bu yenilikçi bileşen, ince örgülü kapasitif sensör dizilerinden gelen sinyalleri dijital verilere dönüştürerek robotik sistemlerin yumuşak, kırılgan veya düzensiz nesneleri yüksek beceriyle manipüle etmesini sağlıyor. Normal ve teğetsel kuvvetleri hesaplayarak, kontrol işlemcileri kavrama kuvvetini dinamik olarak ayarlayabiliyor ve kaymayı proaktif bir şekilde tespit edebiliyor.
Ultra Hızlı Algılama ve Gürültü Bağışıklığı
ATFCD52'nin temel özelliklerinden biri, 52 kanala kadar destekleyen ultra hızlı algılama ve gürültü bağışıklığıdır. Bu kanallar, 32'ye kadar iletim (TX) ve 20'ye kadar alım (RX) hattı olarak yapılandırılabilir. Yirmi paralel çalışan analog ön uç devresinin entegrasyonu sayesinde, bileşen tüm alım hatlarını eş zamanlı olarak algılar ve 800 Hz'lik bir kare hızına ulaşır. Bu algılama hızı, bir nesne düşmeden veya ezilmeden saniyenin çok küçük bir bölümünde kavrama düzeltmesi yapmak için kritik öneme sahiptir. Ayrıca, sayısallaştırıcı, bir femtofaraddan (1 fF) daha küçük kapasitans değişimlerini tespit edebilen aşırı hassasiyet sunar. Servomotorlar ve güç elektroniği tarafından yoğun şekilde rahatsız edilen ortamlarda bu küçük sinyallerin güvenilirliğini sağlamak için çip, frekans atlama ve aşırı örnekleme algoritmalarını yerel olarak entegre eder.
Geliştirme Ekosistemi ve Donanım Entegrasyonu
Kapsamlı bir mimariye sorunsuz entegrasyon için tasarlanan ATFCD52, uygulamanın bant genişliği ve hesaplama gereksinimlerine bağlı olarak Microchip mikrodenetleyicileri (MCU'lar), mikroişlemcileri (MPU'lar) ve FPGA'lar ile eşleşir. Dokunsal sensör yığınlarının prototiplemesini ve değerlendirmesini hızlandırmak için şirket, EV-ATFCD52 geliştirme kartını ve ATFCD52 Configurator yazılımını sunar. Endüstriyel robotik dışında, bu matris tarama teknolojisi artırılmış gerçeklik, elektronik deri gibi giyilebilir cihazlar ve gelişmiş dokunsal enstrümantasyon ekipmanları için de uygulanabilir.
Kapasitif Algılama ve Femtofarad Metrolojisi
Dokunsal robotikte, kapasitif sensör dizisi genellikle iki esnek elektrot ızgarası (TX ve RX hatları) arasına yerleştirilmiş esnek bir dielektrik elastomerden oluşur. Bir robot kolu bir nesneyi kavradığında, mekanik basınç bu elastomeli sıkıştırır ve elektrotlar arasındaki mesafeyi (d) azaltır. Elektrostatik yasalarına göre, bu yerel sıkıştırma elektriksel kapasitansı orantılı olarak artırır. Yaklaşan kayma, teğetsel mikro titreşimler ve kayma dalgaları oluşturarak sensör yüzeyindeki örtüşme alanını (A) dinamik olarak değiştirir veya asimetrik basınç değişimleri indükler.
Bir femtofarad (10^-15 farad) mertebesindeki bir değişimi ölçmek, ultra yüksek hassasiyetli metroloji alanına girer. Karşılaştırma olarak, standart bir baskılı devre kartındaki bakır bir izlemenin parazitik kapasitansı pikofaradlar (1.000 kat daha büyük) cinsinden ölçülür. Bir robotik sistemde, servomotorlar darbe genişlik modülasyonu (PWM) invertörleri tarafından sürülür ve son derece dik voltaj kenarları (yüksek dV/dt) üretir. Bu güç anahtarlama işlemleri, doğrudan dokunmatik sensör sinyal hatlarına bağlanan büyük elektromanyetik gürültüye neden olur. Bu nedenle, frekans atlama gibi gelişmiş teknikler, ATFCD52 ölçüm frekansını motor gürültüsü harmoniklerinden dinamik olarak uzaklaştırmak ve böylece femtofarad altı dokunmatik sinyallerin bütünlüğünü korumak için esastır.