
- Konu Yazar
- #1
🤖 SIGMATEK'ten AGV ve AMR'ler İçin Yeni Nesil Navigasyon Çözümleri
SIGMATEK, otonom mobil robotların (AMR) ve otomatik yönlendirmeli araçların (AGV) navigasyon doğruluğunu artırmak amacıyla SLAMLoc yazılımına güncellemeler getirdi ve AGV Automation Visionary 3D platformunu tanıttı. Bu yenilikler, dinamik intralojistik ve endüstriyel otomasyon ortamlarında karşılaşılan zorluklara, özellikle de geçici engellere ve katı güvenlik protokollerine çözüm sunuyor.
🗺️ Sensör Füzyonu ve Dinamik Rota Hesaplama
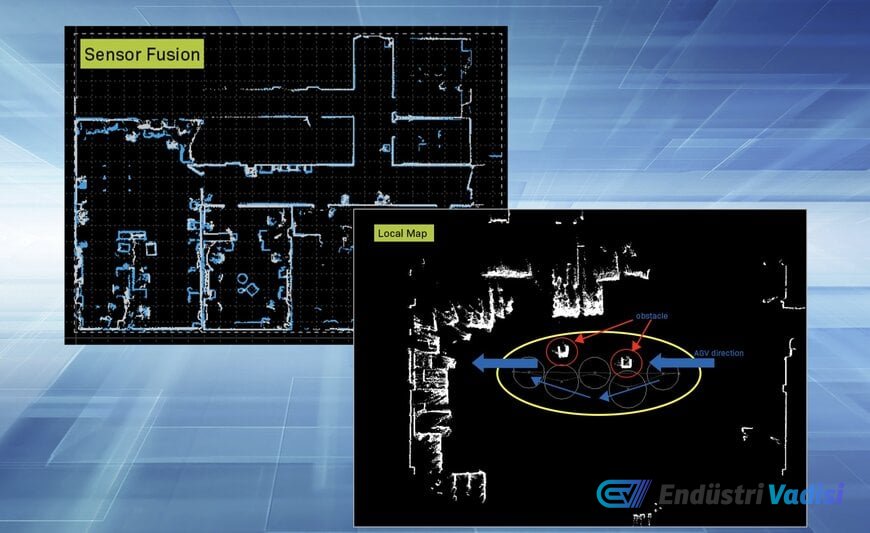
SLAMLoc yazılımı, araç üzerindeki birden fazla lazer tarayıcıdan gelen verileri eş zamanlı konumlandırma ve haritalama (SLAM) teknolojisiyle işler. Bu veriler, aracın çevresinin kapsamlı bir haritasını oluşturmak için birleştirilir. Geçici engelleri yönetmek için sistem, aracın etrafındaki anlık fiziksel alanı yakalayan bir MiniHarita oluşturur. Bu sayede, beklenmedik engeller planlanan rotayı tıkadığında, rota algoritması anında alternatif yollar hesaplayarak operasyonel kesintileri en aza indirir.
🛠️ Çevrimdışı Teşhis ve Sistem Sorun Giderme
Devreye alma ve bakım süreçlerini hızlandırmak amacıyla, konumlandırma yazılımı, araca fiziksel erişim gerektirmeyen detaylı bir sorun giderme modülü içerir. Mühendisler, otomatik bir taşıma biriminin neden durduğunu, rotasından saptığını veya bir navigasyon kesintisi yaşadığını belirlemek için belirli operasyonel senaryoları çevrimdışı olarak analiz edebilir. Bu teşhis yeteneği, servis sürelerini azaltır ve üretim tesislerinde otomatik rota optimizasyonunu destekler.
👁️🗨️ Üç Boyutlu Engel Algılama
Sadece iki boyutlu lazer tarayıcılara güvenmek, bir aracın karmaşık geometrik tehlikeleri algılama yeteneğini sınırlar. Bu sorunu çözmek için AGV Automation Visionary 3D yazılımı, SICK'in Visionary-T Mini kameraları ile entegre olur. Bu donanım-yazılım kombinasyonu, aracın rotasının hacimsel olarak izlenmesini sağlar. 3D algılama sistemi, 2D tarama düzleminin üstünde veya altında bulunan fiziksel anormallikleri, örneğin forklift çatallarını, merdivenleri, asansör boşluklarına düşüşleri ve fabrika zeminindeki alçak profilli nesneleri tespit eder.
💡 Teknik Detaylar ve Rekabetçi Avantajlar
Endüstriyel otomasyon pazarında, SLAM tabanlı navigasyon mimarileri, BlueBotics ANT gibi yerleşik doğal özellik navigasyon platformları ve ROS 2 (Robot İşletim Sistemi) navigasyon yığınını kullanan açık kaynak uygulamalarıyla rekabet eder. Açık kaynak ROS 2 kurulumları, sensör füzyonu ve yerel maliyet haritası oluşturma için kapsamlı özel programlama gerektirirken, SLAMLoc gibi tescilli çözümler, çoklu tarayıcı füzyonu ve dinamik yeniden yönlendirme için önceden doğrulanmış algoritmalar sunar.
Ayrıca, standart 2D düzlemsel LiDAR sistemleri, negatif engellere (düşüşler) ve asılı yapılara karşı kördür. SICK'in uçuş süresi (ToF) 3D kameralarını doğrudan navigasyon mantığına entegre ederek, sistem, standart 2D tarayıcılara kıyasla yakın mesafelerde daha yüksek nokta bulutu yoğunluğu sağlar. Bu donanım entegrasyonu, geleneksel AGV engel algılamasındaki bilinen bir güvenlik açığını doğrudan ele alarak, yoğun operasyonel ortamlarda süreç istikrarında ölçülebilir iyileştirmeler sunar.