
- Konu Yazar
- #1
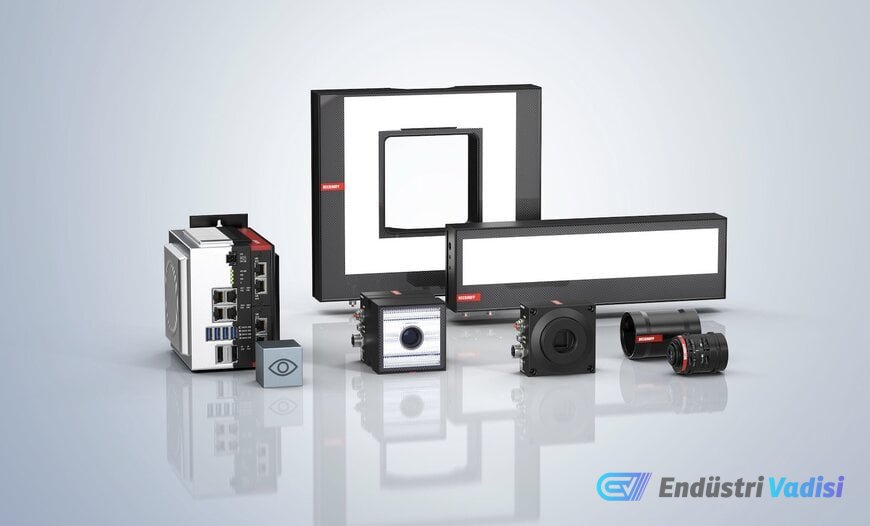
Beckhoff, otomasyon portföyünü TwinCAT Vision ile genişleterek, makine görüş algoritmalarını doğrudan programlanabilir mantık denetleyicisi (PLC) ortamına entegre ediyor. Bu yenilikçi mimari, kalite güvencesi, izleme ve uyarlanabilir süreç kontrolü gibi uygulamaların, üretim ve lojistik sektörlerinde hareket ve robotik ile eşzamanlı çalışmasını sağlıyor.
⚡ Gecikme ve Donanım Arayüzlerine Son!
Geleneksel olarak, makine görüşü ayrı denetleyiciler kullanarak çalışır ve bu da gecikmelere yol açar. Beckhoff, görüntü işleme algoritmalarını PLC, hareket kontrolü ve robotik mantığıyla aynı gerçek zamanlı ortamda ve görev döngülerinde yürüterek bu sorunu ortadan kaldırıyor. Harici görüş denetleyicisini ortadan kaldırmak, sistemin senkronize işleme ve kesinlikle deterministik davranış sergilemesini sağlıyor. EtherCAT ağ protokolünün dağıtılmış saat fonksiyonu sayesinde, kamera görüntü yakalama, aydınlatma tetikleyicileri ve makine kinematiği mikrosaniye hassasiyetinde senkronize edilebiliyor.
⚙️ Donanım Bileşenleri ve Ağ Entegrasyonu
Görüş donanımı, endüstriyel ortamlar için IP65/67 dereceli EtherCAT uyumlu VCS2000 serisi alan taramalı kameralara dayanıyor. Bu kameralar, 24 megapiksele kadar çözünürlük ve 2.5 Gbit/s iletim hızı sunan monokrom ve renkli Sony CMOS sensörleri kullanıyor. Donanım ekosistemi, görsel (VIS) ve yakın kızılötesi (NIR) yansıma önleyici kaplamalara sahip sağlam C-mount lensleri içeriyor.
Kurulumu basitleştirmek için Beckhoff, hem veri hem de gücü tek bir basamaklı kablo üzerinden ileten EtherCAT P teknolojisini kullanıyor. Anında entegrasyon için, Vision Unit Illuminated (VUI), kamera, LED aydınlatma ve elektronik olarak odaklanabilir optikleri içeren hepsi bir arada bir montaj sunuyor.
🧠 Algoritma İşleme ve Makine Öğrenimi
Yazılım açısından, mimari üçüncü taraf GigE Vision kameralara açık kalıyor. TwinCAT 3 Vision Base kütüphanesi, cebirsel görüntü işlemleri, Fourier analizi, renk işleme ve kontur/blob analizi gibi işlemleri gerçekleştiriyor. Gelişmiş nesne sınıflandırması için TwinCAT 3 Vision Matching 2D, şablon eşleştirme ve anahtar nokta tespiti ekliyor.
Ayrıca, sistem, TwinCAT Analytics ile sorunsuz veri kaydı ve TwinCAT 3 Machine Learning'i entegre ederek veri odaklı üretime köprü kuruyor. Bu entegrasyon, eğitilmiş sinir ağlarını doğrudan PLC çalışma zamanında uygulama saat hızında yürüterek, görüntü yakalamadan yapay zeka destekli kalite kontrol ve önleyici bakıma kadar uçtan uca süreçleri mümkün kılıyor.
Bu kapsamlı görüş portföyü, 6-8 Ekim 2026 tarihleri arasında Stuttgart'taki VISION fuarında sergilenecek.
🔍 Teknik Detaylar ve Karşılaştırmalı Analiz
Makine görüşünün doğrudan PLC çalışma zamanına entegrasyonu, ağ gecikmesini azaltma ihtiyacından kaynaklanan endüstriyel otomasyonda yapısal bir değişimi temsil ediyor. Karşılaştırılabilir sistemler arasında B&R Industrial Automation'ın Entegre Makine Görüşü bulunuyor.
Bu entegre sistemler için birincil ölçüt, kamera tetikleyicisi, aydınlatma flaşı ve hareketli bir robot ekseni veya konveyörün konumu arasındaki deterministik senkronizasyondur. Geleneksel kurulumlar, GigE Vision verilerini ayrı bir endüstriyel PC'ye yönlendirerek ve standart Ethernet üzerinden OK/NOK sinyalleri göndererek genellikle milisaniye düzeyinde titreşimler oluşturur ve maksimum konveyör hızlarını sınırlar. Beckhoff'un TwinCAT Vision'ı, mikrosaniye düzeyinde senkronizasyon elde etmek için EtherCAT dağıtılmış saatini kullanır ve bu da onu, aynı deterministik, mikrosaniye düzeyinde senkronizasyon için POWERLINK protokolünü kullanan B&R ile doğrudan yapısal eşitliğe getirir. Harici ağ geçitlerinden kaçınarak ve görüntü matrislerini doğrudan IEC 61131-3 mantık ortamında işleyerek, her iki platform da bağımsız akıllı kameralara kıyasla yüksek hızlı sıralama ve uyarlanabilir robotik rehberlikte nesnel, ölçülebilir iyileştirmeler sunar.