
- Konu Yazar
- #1
Endüstriyel Robotikte Konumlandırma Sorunlarına Yenilikçi Çözümler
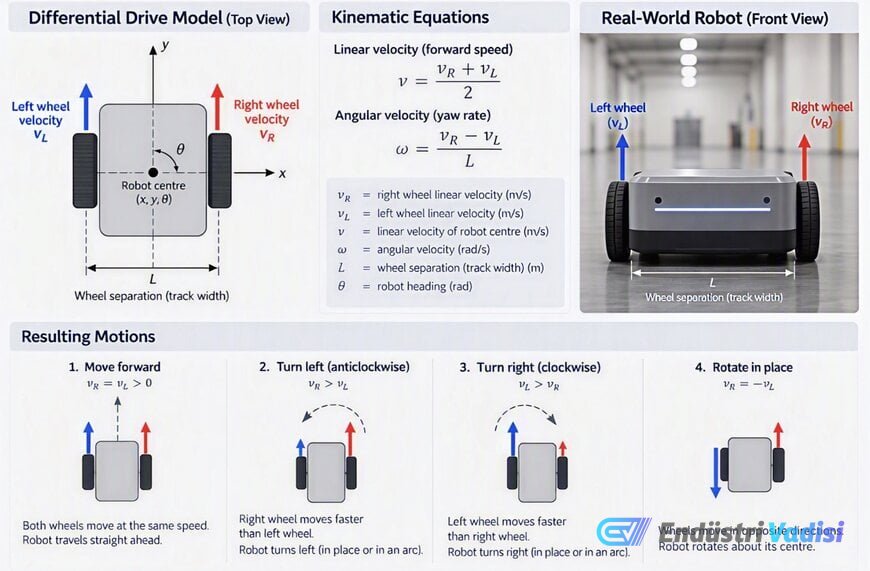
Analog Devices (ADI) ve NVIDIA iş birliğiyle geliştirilen yeni bir uzantı, endüstriyel robotların karmaşık ortamlarda güvenilir gerçek zamanlı konumlandırma yapmasını sağlıyor. Bu uzantı, tekerlek kodlayıcıları, atalet ölçüm birimleri (IMU'lar) ve adaptif algılama yeteneklerini bir araya getirerek, diferansiyel tahrikli ve taşıma robotları için önemli bir adım atıyor.
Tekrarlayan Ortamlarda Konumsal Kaymayı Azaltma
Geleneksel Eşzamanlı Konumlandırma ve Haritalama (SLAM) sistemleri, monoton duvarlar, tekrarlayan raflar ve değişken aydınlatmaya sahip endüstriyel tesislerde zorlanıyordu. Görsel SLAM (VSLAM) kameraları kullansa da, hızlı dönüşler veya görüş hattı engelleri genellikle konumsal kaymaya neden oluyordu. Bu sorunları çözmek için mühendisler, tek ölçüm kaynaklarına güvenmek yerine, tamamlayıcı sensör verilerini kenar bilişim platformlarında işleyebilen sıkıca bağlı bir tahmin birimine yöneldi.
Tekerlek Odometrisinin Doğrudan Entegrasyonu
Bu yeni mimari, tekerlek kodlayıcılarından gelen ölçüm verilerini doğrudan konumlandırma sürecine dahil ediyor. Görsel ve mekanik verileri eş zamanlı olarak değerlendirerek, ortalama konum tahmin hatasında %60'lık bir azalma sağlandı. Karmaşık robot yörüngelerinde, mekanik tekerlek telemetrisinin uzamsal görsel verilerle entegrasyonu, ortalama konumsal sapmayı 24.2 santimetreden 9.7 santimetreye düşürdü. Gömülü donanımda ise maksimum takip hatası 1.923 metreden 0.275 metreye geriledi ve işlem süresi sadece 1.40'tan 1.81 milisaniyeye çıktı. Bu yedeklilik, kamera engelleri sırasında takibi sürdürerek beş saniyelik görsel karartmada hatayı 13.2 santimetre ile sınırlarken, tekerlek kayması sırasında kamera verileriyle çapraz referanslama sapmayı 28.7 santimetreye düşürüyor.
Düşük Dokulu Ortamlarda Geometrik Takip
Görsel algoritmalar genellikle belirgin dokulara ve köşelere ihtiyaç duyar, ancak fabrika zeminleri gibi düz yüzeylerde bunlar nadirdir. Genişletilmiş kütüphane, kapı çerçeveleri, yapısal kenarlar ve sürekli raflar gibi doğrusal geometrik elemanların sürekli takibini mümkün kılıyor. Bu çizgileri birden fazla bakış açısından tanımlayarak ve geleneksel nokta takibiyle dinamik olarak dengeleyerek, sistem standart dokular olmadığında bile yörünge kilidini koruyor. Bu çift nokta ve çizgi takip yöntemi, 30 farklı iç mekan test profilinde 26 senaryoda ölçülebilir konumsal doğruluk iyileştirmeleri sağladı.
Akıllı Füzyon ile Adaptif Sensör Dengelemesi
Sistem, optik sensörler ve IMU'lar arasında statik bir kalibrasyon faktörü kullanmak yerine, Smart Fusion adı verilen adaptif bir dengeleme mimarisi sunuyor. Sadece 914 ayarlanabilir parametre gerektiren hafif bir makine öğrenimi modeli, özellik görünürlük süresi ve kamera takip hatası dahil olmak üzere 10 gerçek zamanlı metriği değerlendirerek "görüşe güvenilen" ve "IMU'ya güvenilen" işletim durumları arasında geçiş yapıyor. Görsel özellikler bozulduğunda, sistem IMU verilerine otomatik olarak daha fazla ağırlık veriyor. Bu dinamik yaklaşım, EuRoC mikro hava aracı veri setinde ortalama konum hatasını %27.7 (20.2'den 14.6 santimetreye) ve TUM-VI iç mekan dizilerinde doğruluğu %14.9 (27.0'dan 23.0 santimetreye) oranında azalttı.
Rekabetçi Ortamda ADI'nin Farkı
ORB-SLAM3 gibi standart açık kaynak çerçeveler, genellikle iyi dokulu ortamlarda yüksek doğruluk elde eden nokta tabanlı özellik çıkarımına ve görüş-IMU füzyonuna dayanır. Ancak, geleneksel VSLAM sistemleri, tekerlek kinematiğinin ve doğrusal geometrik özelliklerin yerel, sıkıca bağlı entegrasyonundan yoksun oldukları için görsel olarak belirsiz endüstriyel ortamlarda ciddi bozulma veya takip hatası yaşayabilirler. ADI'nin uzantısı, sürekli tekerlek odometrisini, doğrusal yapısal takibi ve adaptif IMU ağırlıklandırmasını birleşik bir GPU hızlandırmalı boru hattında senkronize ederek, standart gevşek bağlı navigasyon yığınlarını tehlikeye atan birikimli kayma ve tekerlek kayması güvenlik açıklarını azaltarak kendini farklılaştırıyor.