
- Konu Yazar
- #1
📦 Depo Operasyonlarında Yeni Dönem
Modern tedarik zincirlerinin en zorlu, tehlikeli ve iş gücü kısıtlı operasyonlarından biri olan treyler ve nakliye konteyneri boşaltma süreçleri, depo çalışanlarını tekrarlayan ağır kaldırma, ergonomik zorlanma ve aşırı sıcaklıklara maruz bırakarak yüksek personel devir hızına ve yaralanma oranlarına yol açıyor. Otomatik mobil manipülasyon platformları bu sorunlara çözüm sunsa da, ilk robotik uygulamalar güvenilirlik konusunda önemli engellerle karşılaşmıştı. Hızlı ivmelenme, sürekli çok eksenli mekanik tork ve düzensiz rampa seviyeleri üzerinde sürüş, dahili kablo demetlerini ve elektrik konektörlerini ciddi titreşim yorgunluğuna maruz bırakarak aralıklı sinyal arızalarına ve planlanmamış duruş sürelerine neden oluyordu. Karmaşık ve sıkıca bağlanmış dahili kablolama, rutin onarımları saatler süren veya tam gün süren bakım olaylarına dönüştürerek alım kapasitesini durduruyordu. Bu rıhtım kesintilerinin üstesinden gelmek için titreşim direncine, sürekli kinematik harekete, modüler bileşen değişimine ve kolaylaştırılmış dahili yönlendirmeye uygun, güçlendirilmiş mekanik mimariler gerekiyordu.
💪 Stretch Gen 2: Dayanıklı Mimari ve Modüler Servis Kolaylığı
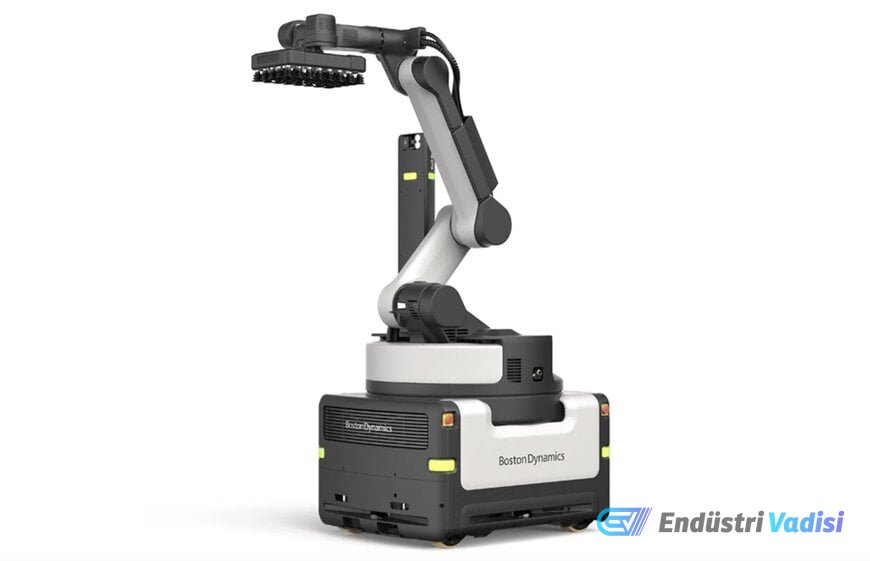
Gerçek dünya lojistik merkezlerinde tespit edilen duruş sürelerini ele almak amacıyla Boston Dynamics, gelen kutu boşaltma için özel olarak tasarlanmış otonom mobil robotunun yeni nesli olan Stretch Gen 2'yi tanıttı. Güncellenmiş platform, ilk nesil Stretch dağıtımlarının 100.000 saatin üzerinde çalışma süresi ve on milyonlarca paketi işleme deneyiminden elde edilen tasarım değişikliklerini içeriyor.
Mekanik yeniden tasarım, çalışma süresini en üst düzeye çıkarmaya ve sahada bakım kolaylığına odaklanıyor. Stretch Gen 2, dahili kablolamayı %81 oranında azaltarak yaklaşık yarım mil dahili kabloyu ortadan kaldırıyor. Bu sayede aralıklı elektrik arızaları, kablo yorgunluğu ve yönlendirme aşınmasının ana kaynağı ortadan kalkıyor. Kritik bağlantılar, hızlı kutu manipülasyonu ve zorlu rampa zeminlerinde geçişin neden olduğu sürekli şok ve titreşime dayanıklı, ağır hizmet tipi otomotiv sınıfı konektörlerle yükseltildi.
Aynı zamanda, yeni kol ve manipülatör eklemleri, mekanik sert duruşlara çarpmadan 360 derecenin üzerinde sürekli dönerek döngüsel mekanik stresi ortadan kaldırıyor ve dinamik yol planlama sırasında eklem çözülme manevralarını önlüyor. Yeniden tasarlanmış vakumlu tutucu, gelişmiş valf manifoldları ve yüksek hassasiyetli dokunsal algılama içererek değişken ambalaj malzemelerinde kavrama güvenliğini, toplama hızını ve yerleştirme doğruluğunu artırıyor. Olası hasarları önlemek için, girintili ve yeniden konumlandırılmış acil durdurma düğmeleri, düşen kutuların yanlışlıkla güvenlik kapatmalarını tetiklemesini engellerken, sağlamlaştırılmış dış kompozit paneller düşen kartonlardan kaynaklanan kozmetik ve yapısal hasarlara karşı direnç gösteriyor.
Sistemin modüler yapısı, sahada hızlı bileşen değişimine olanak tanıyor. Tam dönüş tahrik modülü gibi ana montajlar artık tüm bir iş günü yerine yaklaşık bir saatte değiştirilebiliyor. Standartlaştırılmış bağlantı elemanları ve entegre teşhis araçları, şirket içi depo bakım ekiplerinin üçüncü taraf OEM saha servis teknisyenlerini beklemeden rutin onarımları yapmasına olanak tanıyor.
⚡ Verimlilik, Dinamik Güç ve Yapay Zeka
Stretch Gen 2, saatte 1.000 kasaya kadar boşaltma hızlarında çalışıyor ve tek tip veya yapılandırılmış yük duvarlarını işlerken birden fazla kutuyu aynı anda boşaltmak için dinamik çoklu toplama özelliğini kullanıyor. Boşaltma hızları, paket ağırlığına, karton bütünlüğüne ve treyler içindeki istifleme düzenliliğine göre dinamik olarak değişiyor.
Robot, iki tam vardiya sürekli otonom çalışma sağlayan yerleşik bir pil paketiyle güçlendiriliyor ve pili yaklaşık 75 dakikada %90 şarj durumuna getiren hızlı şarj istasyonuyla destekleniyor. Entegre yüksek çıkışlı aydınlatma, karanlık, ışıksız 53 metrelik treyler ve intermodal deniz konteynerlerinde otonom operasyonlara olanak tanıyor. Yeniden tasarlanmış yerleşik bir bilgi işlem modülü üzerinde çalışan platform, sahaya özgü CAD öğretimi olmadan ilk günden itibaren sıfır atışlı kasa algılama yeteneğine sahip önceden eğitilmiş derin sinir ağlarını çalıştırıyor. Kablosuz filo yazılım güncellemeleri, çarpışma önleme, dinamik hareket planlama, kutu kavrama buluşsal yöntemleri ve dağıtılan filolarda 3D ortam modellemesinde sürekli iyileştirmeler sağlıyor.
🔍 Teknik Detaylar ve Rekabet Analizi
Endüstriyel mobil manipülasyon ve otomatik lojistikte, rıhtım konteyner boşaltma sistemleri, endüstriyel mobil robotlar için ANSI/RIA R15.08 ve sürücüsüz endüstriyel kamyonlar için ISO 3691-4 gibi güvenlik standartlarına uygun olarak çalışmalıdır. Standart ISO konteynerleri ve kuru van treylerler içinde manevra yapmak, yaklaşık 2,4 metre iç genişlik ve 2,7 metrenin altındaki yüksekliklerin, yüksek yüklü bir kolun güvenlik marjlarını korurken hareket etmesi için minimum boşluk bıraktığı ciddi uzamsal sınırlamalar sunar. Geleneksel endüstriyel robotlar genellikle kabloları kutu köşelerine takılan veya yüksek hızlı bilek artikülasyonu sırasında yerel yorgunluk yaşayan harici elbise paketleri aracılığıyla yönlendirir. Sürekli kayar halka mimarileri veya içi boş şaftlı dahili yönlendirme kullanarak dahili kablo uzunluğunun %81'ini ortadan kaldıran Stretch Gen 2, Ethernet ve güç dağıtım veri yollarında bükülme yarıçapı gerilimini ve kapasitif sinyal bozulmasını azaltır.
Robotik kamyon ve konteyner boşaltma alanında, Boston Dynamics'in Stretch Gen 2'si, Dexterity Mech/Dexterity Paletleme ve Boşaltma sistemi, Mujin TruckBot ve Pickle Robot Company'nin Boşaltma sistemi gibi yeni ortaya çıkan mobil manipülasyon sistemlerinin yanı sıra Honeywell Intelligrated ve Siemens Logistics gibi tedarikçilerin sabit veya uzatılabilir portal boşaltıcılarıyla doğrudan rekabet ediyor. Mujin gibi rakipler konveyöre bağlı portal silindirleri veya konsol bom kolları kullanarak birden fazla rıhtım bölmesinde manevra kabiliyetini kısıtlarken, Stretch, karşı ağırlıklı bir vinç kolu kinematik profiliyle eşleştirilmiş çok yönlü dört tekerlekli bağımsız dönüş tahrik tabanı kullanır. Bu, sistemin bitişik rıhtım kapıları arasında serbestçe hareket etmesine, kendi ayak izi içinde dönmesine ve zemin rayları veya kalıcı yapısal tesis değişiklikleri gerektirmeden esnek rıhtım konveyörlerine sürekli kasa beslemesi sağlamasına olanak tanır.