
- Konu Yazar
- #1
İnsansı Robotlarda Algılama Sorunlarına Yenilikçi Çözüm
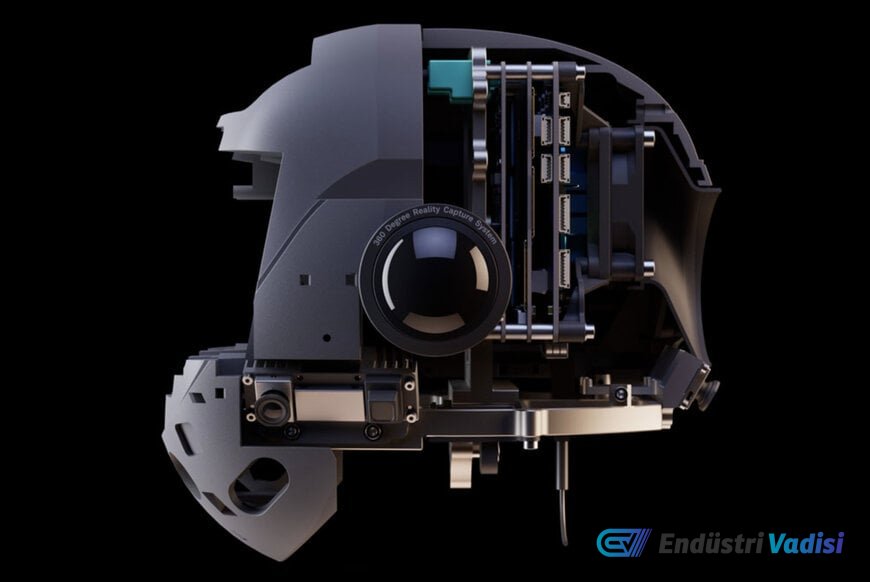
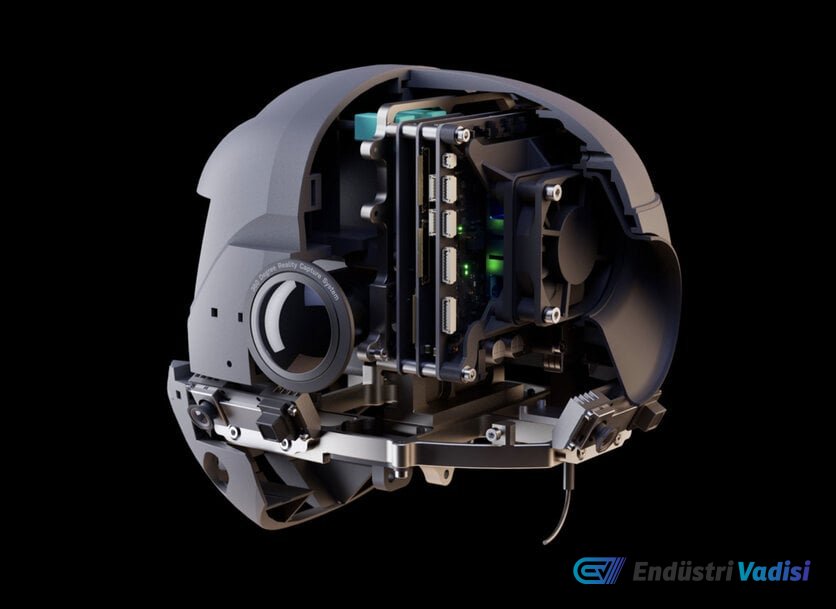
Endüstriyel otomasyon ve karmaşık çalışma ortamlarında, çok amaçlı insansı robotlar, tesisleri haritalamak, bileşenleri manipüle etmek ve gerçek zamanlı dijital ikizler oluşturmak için kapsamlı uzamsal zekaya ihtiyaç duyar. Hexagon Robotics, bu talepleri karşılamak üzere AEON insansı robotunda NVIDIA Holoscan kenar bilişim çerçevesini kullanıyor. Bu entegrasyon, kaynak yoğun eski sensör boru hattını, birincil bilişim modüllerini aşırı yüklemeden algılama verimini artırmak için tasarlanmış merkezi, önceden işlenmiş bir mimariyle değiştiriyor.
Mekanik ve Hesaplama Engelleri Aşılıyor
Çok amaçlı robotik operasyonlar, RGB video akışları, derinlik verileri ve ataletsel ölçüm birimi (IMU) okumaları dahil olmak üzere çeşitli akışları birleştiren gerçek zamanlı sensör füzyonuna dayanır. Hexagon Robotics'in önceki tasarımlarında, eşzamanlı konumlandırma ve haritalama (SLAM) ile yapay zeka tabanlı özellik algılamayı yönetmek için ROS 2 üzerinden birbirine bağlı çift bilişim düğümü kullanılıyordu. Görüntü dönüşümleri, sinir ağı çıkarımı ve klasik bilgisayar görüşü algoritmaları, NVIDIA DeepStream eklentileri kullanılarak GStreamer boru hatları üzerinden çalışıyordu.
Bu dağıtık düzenleme, operasyonel ve fiziksel sınırlamalar yaratıyordu. Sensörleri standart MIPI arayüzleri aracılığıyla bağlamak, her iki bilişim birimine bölünmüş 12 sabit bağlantı noktası gerektiriyor, bu da gecikmeye neden olan birimler arası veri transferlerini zorunlu kılıyordu. Ayrıca, robotun dönen boyun mekanizmasından çok iletkenli kablo demetlerinin geçirilmesi, ciddi mekanik yönlendirme kısıtlamaları getiriyor, aşınmayı artırıyor ve dönme hareketliliğini sınırlıyordu.
FPGA Köprüsü ve Yüksek Verimli Optik İletim
Fiziksel ara bağlantı sınırlamalarını ve gecikme yükünü çözmek için Hexagon Robotics, birleşik bir donanım-yazılım sensör köprüsü geliştirdi. Bu mimari, kameralar ve derinlik sensörleri arasında kare yakalamayı senkronize etmek için yapılandırılmış FPGA mantığıyla eşleştirilmiş özel bir veri işleme kartı içeriyor. Bu, tüm algılama modlarında hassas zamansal hizalama sağlıyor.
NVIDIA Holoscan, merkezi çalışma zamanı ortamı olarak işlev görüyor, sensör boru hattı yürütmesini yönetiyor ve IMU telemetrisini ve deterministik veri iletimini ele almak için Holoscan Sensör Köprüsü modüllerini entegre ediyor. Bireysel bakır MIPI şeritlerini eklemli eklemlerden geçirmek yerine, senkronize sensör yükleri bir NVIDIA IP çekirdeği kullanılarak optik bir fiber üzerine aktarılıyor.
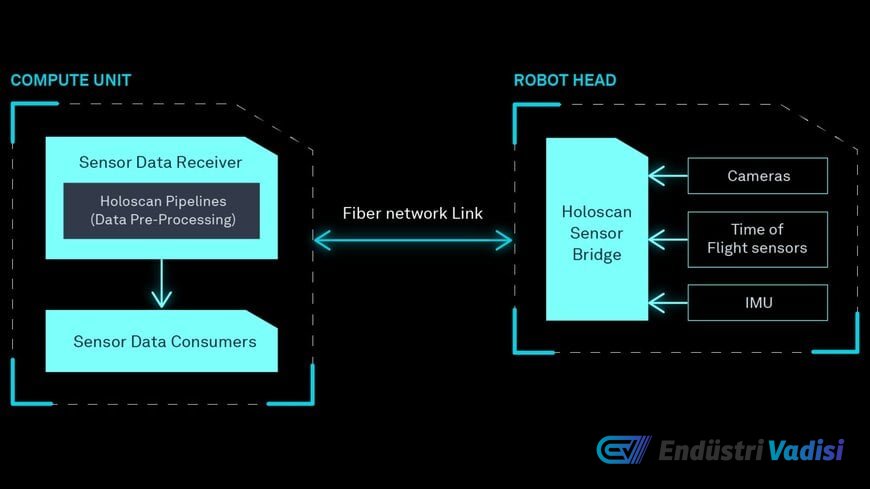
Optik bağlantı, özel bir alıcı kart aracılığıyla bir NVIDIA Jetson Thor bilişim modülünde sonlanıyor. Gelen trafik, platformun donanım hızlandırmalı çok gigabit Ethernet arayüzü aracılığıyla doğrudan işleniyor. Bu düzen, ölçülen iletim yolunda gereksiz tampon kopyalama işlemlerini ortadan kaldırırken, 100 Gbit/s'ye kadar pik ağ bant genişliğini destekliyor.
Uzamsal Zeka İçin Hesaplama Kaynak Optimizasyonu
Merkezi işlemcileri düşük seviyeli veri alımından kurtarmak, AEON'un yerleşik mimarisinde ölçülebilir performans artışları sağlıyor. Sensör alımını özel arayüz donanımına boşaltmak, sensör akışı başına CPU tüketimini %1'den daha aza düşürüyor. Optik alım, kamera veri işlemeyi grafik işlem biriminden (GPU) tamamen kaldırıyor ve uçuş süresi derinlik işleme için yalnızca küçük GPU hesaplama gereksinimleri bırakıyor.
Birincil bilişim kapasitesini korumak, Hexagon Robotics'in merkezi GPU kaynaklarını doğrudan yüksek seviyeli uzamsal yapay zeka, dinamik nesne sınıflandırması ve hareket planlama rutinlerine tahsis etmesine olanak tanıyor. Jetson Thor ağ arayüzlerini kullandığı için, mühendislik ekibi ikincil merkezi işlem birimleri sağlamadan sensör dizilerini genişletebilir veya ek modları desteklemek için ağ anahtarlarını entegre edebilir.
Yerelleştirilmiş MIPI veri yollarından yüksek bant genişliğine sahip ağ protokollerine geçiş, yüksek performanslı robotikte yazılım tanımlı sensör boru hatlarına doğru daha geniş bir değişimi yansıtıyor. Endüstriyel insansı mimariler, özellikle robotik boyunlar ve çok eksenli gimballer gibi eklemli eklemler boyunca yüksek bant genişliğine sahip MIPI veya USB 3.0 hatlarını yönlendirirken, dağıtık mikrodenetleyiciler ve merkezi yüksek performanslı bilişim arasındaki ödünleşimlerle sık sık mücadele ediyor.
Standart MIPI CSI-2 iletimi, iz ve kablo uzunluklarıyla (genellikle aktif redriver'lar olmadan 30 santimetrenin altında) sınırlıdır ve noktadan noktaya bağlantılar gerektirir, bu da döner eklemlerden kablo demeti yönlendirmeyi yaygın bir arıza noktası haline getirir. Seri hale getirilmiş kamera ve derinlik beslemelerini fiber optik üzerinden taşınan Ethernet paketlerine kapsülleyerek, mimari bakır kablo demetleriyle ilişkili elektromanyetik girişim risklerini ve mekanik bükülme sınırlarını aşar.
Rakip kıyaslama mimarilerinde, insansı sistemler genellikle algılama boru hatlarını ayrı kenar görüş işlemcileri veya standart bakır Gigabit Ethernet üzerinden ROS 2 düğümleri çalıştıran endüstriyel PC'ler aracılığıyla yönetir. Bu tür düzenlemeler, genellikle ayrı işleme blokları arasında serileştirme, seri kaldırma ve bellek kopyalarını (IPC) yönetmek için önemli ana bilgisayar CPU yükü tüketir. Özel FPGA ön işleme ile donanım hızlandırmalı ağ arayüzlerinin birleştirilmesi, doğrudan bellek erişimi mekanizmaları aracılığıyla GPU belleğine sıfır kopyalı sensör teslimatı sağlar ve sürekli çevresel haritalama gerektiren düşük gecikmeli otonom operasyonlar için standart bir tasarım deseni temsil eder.