
- Konu Yazar
- #1
Giriş: Robotik Tutuşta Yeni Bir Çağ
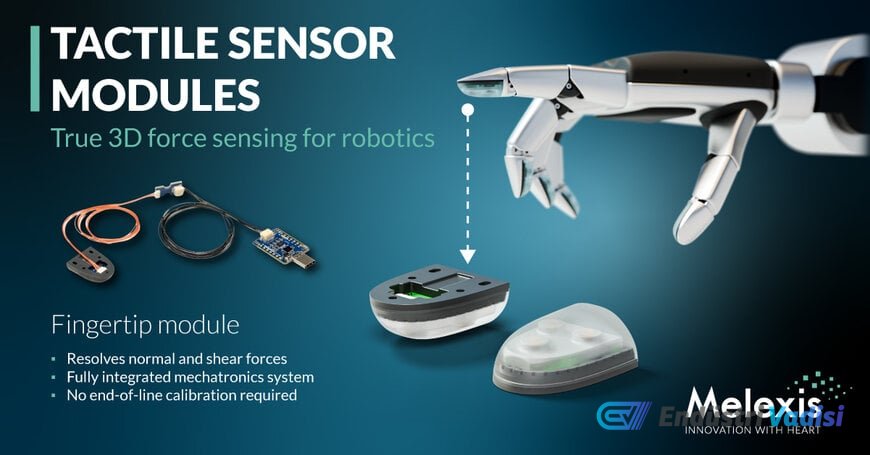
Melexis, insansı robotların kavrama yeteneklerini devrim niteliğinde değiştirecek yeni MLX90901 dokunsal parmak ucu modülünü piyasaya sürdü. Bu modül, Tactaxis manyetik teknolojisini eksiksiz mekatronik entegrasyonla birleştirerek, robot geliştiricilerinin prototiplemeyi basitleştirmesine, kavrama becerilerini geliştirmesine ve fiziksel yapay zekayı hızlandırmasına yardımcı oluyor.
Mevcut Zorluklar ve Melexis'in Çözümü
Günümüzün otonom sistemleri karmaşık görevleri planlayabilse de, fiziksel temas noktasındaki sınırlı duyusal geri bildirim, uygulamanın önünde bir engel teşkil ediyor. Standart endüstriyel tutucular genellikle dokunsal sensörlerden yoksundur veya yüzeye dik basıncı algılayan, ancak yanal kaymayı kaydedemeyen tek eksenli kuvvet ölçümlerine güvenir. Akademik laboratuvarlarda çok eksenli dokunsal sensörler bulunsa da, bunlar genellikle özel elastomer formülasyonlarına, karmaşık kablolamaya ve yüksek hacimli üretimi engelleyen manuel kalibrasyona ihtiyaç duyar.
Melexis'in MLX90901 modülü, bu sorunları çözmek için tasarlandı. Düzensiz veya kırılgan nesneleri düşürmeden veya ezmeden manipüle etmek için robotik kontrol döngüleri, temas kuvvetlerinin hem büyüklüğü hem de yönü hakkında gerçek zamanlı verilere ihtiyaç duyar. Üç ortogonal eksen boyunca kuvvetleri çözümlemek, bir robotik el kontrolörünün kaymayı algılamasına ve kavrama gücünü dinamik olarak ayarlamasına olanak tanır.
Çalışma Prensibi ve Mekatronik Entegrasyon
MLX90901, Melexis'in manyetik Tactaxis algılama teknolojisini eksiksiz bir mekanik ve elektronik montajla birleştirerek üç boyutlu temas kuvvetlerini çözümler. Manyetik bir dokunsal sensörde, harici mekanik yükler, kalıcı bir mıknatısla gömülü uyumlu bir elastomer tabakayı deforme eder. Elastomerin altındaki çok eksenli Hall etkisi manyetik sensör, manyetik akı vektöründeki sonuçtaki değişiklikleri ölçer ve bu varyasyonları normal ve kesme kuvveti bileşenlerine dönüştürür.
Manyetik bir dokunsal sensörün performansı, elastomerin mekanik özelliklerine ve mıknatısın hassas hizalanmasına büyük ölçüde bağlı olduğundan, çıplak sensör kalıplarını entegre etmek önemli mühendislik yükü getirir. Melexis, sensör kalıbını, kalıcı mıknatısı, uyumlu elastomert, yapısal muhafazayı ve sinyal koşullandırma elektroniğini standartlaştırılmış bir parmak ucu form faktöründe paketleyerek bu sorunu çözer. Bu birleşik mimari, robotik el üreticilerinin ayrı mekanik ve manyetik alt sistemleri tedarik etme ve kalibre etme ihtiyacını ortadan kaldırır.
Ölçülebilir Performans ve Sistem Özellikleri
MLX90901, hassas kullanım sırasında ince kuvvet varyasyonlarını yakalamak ve standart manipülasyon yüklerine dayanmak üzere tasarlanmıştır. Temel performans parametreleri şunları içerir:
- Normal kuvvet ölçüm aralığı: 15 N
- İki ortogonal eksen boyunca kesme kuvveti ölçüm aralığı: 4 N
- Tam ölçekli ölçüm doğruluğu: %10
- Tipik kuvvet çözünürlüğü: 200 mN
- Gömülü el kontrolörlerine doğrudan bağlantı için I2C arayüzü üzerinden dijital iletişim
Melexis Ürün Hattı Müdürü Julien Ghaye'ye göre, bağımsız bir algılama elemanı sağlamak yerine eksiksiz mekatronik modülü tasarlamak, şirketin hacimli üretim için gerekli olan birbirine bağımlı malzeme, mekanik ve elektronik değişkenleri yönetmesine olanak tanıyor.
Geliştirme İş Akışı ve Prototipleme Desteği
Sistem entegrasyonunu desteklemek için Melexis, parmak ucu modülünün yanı sıra DVK90901 değerlendirme kitini de sağlıyor. Robotik el üreticileri ve orijinal ekipman üreticileri, sensörün üç eksenli kuvvet tepkisini karakterize etmek, belirli manipülasyon gereksinimlerine karşı performansı karşılaştırmak ve kapalı döngü kontrol algoritmalarını eğitmek için temas veri kümeleri toplamak için kiti kullanabilirler.
Bu sürüm, Melexis'in ilk olarak ayrı dokunsal pikseller veya takseller kullanarak biyomimetik Tactaxis prensibini gösterdiği dört yıllık geliştirmenin ardından geliyor. Sonraki müşteri denemeleri, bireysel sensör bileşenlerinden insansı robotik platformlar için uygun, standartlaştırılmış, üretime hazır bir parmak ucu modülüne geçişi bilgilendirdi.
Ek Bilgiler: Fiziksel Yapay Zekaya Geçiş
Entegre üç eksenli dokunsal modüllerin geliştirilmesi, robotikte sensörimotor verilerin manipülasyon için temel modelleri eğitmek için kullanıldığı fiziksel yapay zekaya doğru daha geniş bir değişimi yansıtmaktadır. Tarihsel olarak, ticari dokunsal algılama kapasitif diziler, piezorezistif filmler ve GelSight tarzı kameralar gibi optik-dokunsal sensörler arasında bölünmüştür. Optik dokunsal sensörler, dahili bir jel tabakasının deformasyonunu minyatür bir kamera ile izleyerek yüksek uzamsal çözünürlük sunarken, önemli dahili hacim, daha yüksek güç tüketimi ve hesaplama açısından yoğun görüntü işleme gerektirir.
MLX90901 gibi manyetik dokunsal sensörler, kompakt fiziksel ayak izi, düşük güç tüketimi ve I2C gibi standart seri veri yolları üzerinden düşük gecikmeli dijital çıkış ile karakterize edilen alternatif bir mimari sunar. Ham görüntü kareleri yerine doğrudan üç eksenli kuvvet vektörleri çıkararak, manyetik modüller yerel eklem kontrolörleri üzerindeki hesaplama yükünü azaltır. Ancak, manyetik algılama mimarileri, sensör paketinde diferansiyel algılama geometrileri veya yerelleştirilmiş manyetik koruma yoluyla tipik olarak ele alınan harici manyetik girişimi yönetmelidir.