
- Konu Yazar
- #1
🤖 Robotik Entegrasyon Zorluklarına Son!
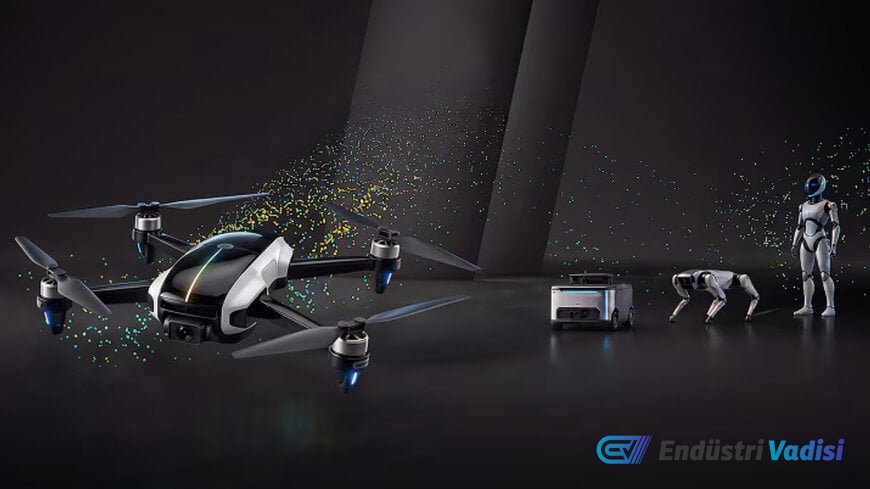
NXP Semiconductors, gerçek zamanlı kontrol, algılama ve otonom fiziksel yapay zeka sistemleri arasındaki entegrasyon darboğazlarını çözmek için birleşik bir robotik platformu tanıttı. Endüstriyel ve ticari ortamlarda çalışan otonom sistemler için yüksek verimli sinirsel işlemden deterministik motor kontrolüne kadar uzanan heterojen robotik alt sistemlerin entegrasyonu, genellikle ciddi zorluklar yaratır. Bu çapraz alan mühendislik engellerini aşmak amacıyla, platform insansız platformlar ve endüstriyel otomasyon sistemlerinde algılama, gerçek zamanlı aktüasyon, makine zekası ve güvenli ağ oluşturmayı koordine eden yapılandırılmış bir temel oluşturuyor.
⚙️ Donanım Ayrıştırma ve Deterministik İletişim Mimarisi
Otonom robotik mimariler, keskin bir şekilde farklı zamanlama kısıtlamalarına sahip görevleri yönetmek için ayrı işlem alanları gerektirir. Gerçek zamanlı motor komütasyonu ve yörünge yürütme, kontrol istikrarsızlığı riski olmadan deterministik olmayan yapay zeka iş yükleriyle yürütme hatlarını paylaşamaz. Birleşik robotik platform, bu sorunu Neural Axis Mimarisi ile ele alıyor. Bu yaklaşım, vizyon tabanlı kenar işlemeyi düşük gecikmeli kontrol döngülerinden ayırırken, alt sistemler arası güvenli veri aktarımını sürdürüyor.
Açık kaynaklı, modüler bir yazılım geliştirme kitini (SDK) önceden doğrulanmış referans modülleriyle birleştirerek, geliştiriciler temel robotik davranışları sırayla oluşturabilirler. Kontrol döngüleri, algı odaklı navigasyon yığınları entegre edilmeden önce izole donanım düğümleri içinde bağımsız olarak değerlendirilebilir. Dağıtılmış işlem düğümleri arasındaki iletişim, mobil robotik hava çerçevelerinde ve mobil robotik şasilerinde yük ağırlığını ve kablo karmaşıklığını azaltan tek çift Ethernet arayüzleri dahil olmak üzere yerleşik endüstriyel ve otomotiv ağ topolojilerine dayanır.
🛠️ Modüler Referans Tasarımları ve Alt Sistem Özellikleri
İlk donanım dağıtımı, her biri farklı hesaplama ve kontrol profillerini ele alan dört modüler referans elemanı kullanarak otonom hava araçlarını hedefliyor:
- Yüksek Seviyeli Algılama ve Otonom Hesaplama: NavQ95 hesaplama düğümü, vizyon işleme, haritalama algoritmaları ve daha yüksek seviyeli görev planlama görevlerini çalıştırmak için i.MX 95 uygulama işlemcisini kullanır.
- Uçuş Yönetimi ve Gerçek Zamanlı Aktüasyon: Tropic Araç Yönetim Birimi/Uçuş Yönetim Birimi (VMU/FMU), gerçek zamanlı stabilizasyon rutinlerini ve telemetri ayrıştırmayı yöneten i.MX RT1064 crossover mikrodenetleyiciyi (MCU) entegre eder.
- Akıllı Sensör Entegrasyonu: Sensör toplama düğümü, MCX N947 mikrodenetleyici üzerine inşa edilmiştir ve kenar sensörlerini tek bükümlü çift kablolama üzerinden deterministik olarak bağlamak için otomotiv sınıfı 100Base-T1 fiziksel katmanını kullanır.
- Motor Aktüasyonu: Aktüasyon, fırçasız motor komütasyonu için yüksek frekanslı darbe genişlik modülasyonu (PWM) sinyallerini yönetmek üzere tasarlanmış MCX A13 MCU tabanlı AM32 uyumlu bir elektronik hız kontrolörü (ESC) aracılığıyla gerçekleştirilir.
💻 Yazılım Soyutlama Katmanları ve Robotik İşletim Sistemleri
Farklı işlem mimarileri arasında gömülü robotik yazılımı standartlaştırmak, genellikle kapsamlı sürücü adaptasyonu gerektirir. Modüler SDK, yaygın olarak benimsenen açık kaynak çerçevelerle uyumlu cihaz sürücülerini, ara yazılımları ve kart destek paketlerini paketleyerek bu parçalanmayı ele alır.
Yazılım yığını, yüksek seviyeli düğüm orkestrasyonu ve süreçler arası mesajlaşma için ROS 2'yi, navigasyon rehberliği ve aerodinamik stabilizasyon için PX4 otopilot yazılım yığınını ve deterministik, kaynak kısıtlı mikrodenetleyiciler için Zephyr gerçek zamanlı işletim sistemini (RTOS) entegre eder. Bu soyutlama modeli, silikon düzeyinde uygulanan güvenlik önlemlerinin ve donanım güvenlik fonksiyonlarının, daha yüksek seviyeli uygulama kodu davranışından bağımsız olarak sürekli çalıştığını garanti eder.
🏭 Endüstriyel ve Operasyonel Uygulamalar
Platform, çok rotorlu denetim dronlarını, son mil teslimat insansız hava araçlarını, servis robotlarını ve depo lojistiği, endüstriyel denetim ve otomatik tarım alanlarında çalışan otonom mobil robotları (AMR) hedefliyor.
Örneğin, otomatik depolamada, otomatik yönlendirmeli platformların konuşlandırılması, yüksek hızlı optik engel tespiti ile sertifikalı güvenlik durdurma fonksiyonlarını dengelemeyi gerektirir. Doğrulanmış gömülü blokların kullanılması, mühendislik ekiplerinin ilk prototipleme sürelerini birkaç aydan standart doğrulama döngülerine sıkıştırmasını sağlayarak, sürekli operasyonel güvenilirlik gerektiren fiziksel ortamlarda dağıtımı hızlandırır.
💡 Ek Bilgiler: Heterojen Hesaplama ve Güvenlik Standartları
Gömülü robotik sektöründe, heterojen hesaplama mimarileri giderek monolitik hesaplama kartlarının yerini alıyor. Fiziksel yapay zeka otonom işbirlikçi makinelere doğru ilerledikçe, tasarım ekipleri endüstriyel makineler için IEC 61508 ve ISO 13849 gibi güvenlik standartları ve insansız hava sistemleri için ortaya çıkan güvenlik çerçeveleri altında artan uyumluluk gereksinimleriyle karşı karşıya kalıyor.
Karşılaştırmalı robotik geliştirme mimarilerinde, tek kartlı hesaplama çözümleri genellikle iki endüstri modelinden birini benimser: sensör verilerini ve motor sürücü mantığını doğrudan yüksek güçlü işlem birimlerine yönlendiren merkezi hesaplama platformları (NVIDIA Jetson serisi gibi monolitik sistem-on-chip'ler) veya gerçek zamanlı mikrodenetleyicileri sinir ağı hızlandırıcılarından ayıran bölünmüş alan mimarileri (STMicroelectronics STM32 MCU'ları ile ayrı ana bilgisayar vizyon işlemcilerini kullanan eşleştirilmiş mimari yapılandırmaları).
Merkezi modeller, uzamsal hesaplama için önemli GPU odaklı çıkarım yetenekleri sunar, ancak özel yardımcı işlemciler olmadan motor kontrolü için mikrosaniye düzeyinde determinizmi sürdürmekte rutin olarak zorluklarla karşılaşırlar. Tersine, standart genel amaçlı mikrodenetleyicileri kullanan özel ayrık tasarımlar, bağlantısız bileşenler arasında iletişim yığınlarını, güvenli önyükleme akışlarını ve gerçek zamanlı ağ sürücülerini uygulamak için genellikle önemli mühendislik kaynakları gerektirir.
100Base-T1 Ethernet'in doğrudan sensör toplama katmanına entegrasyonu, eski UART ve SPI iletişim bağlantılarının yerini alan otomotiv Ethernet standartlarına doğru daha geniş bir endüstri hareketini yansıtır. Bu geçiş, korumasız tek bükümlü çiftler üzerinden 100 Mbps tam çift yönlü veri hızları sağlayarak, çok yönlü lidar, radar ve görüntüleme sensör ağları için daha yüksek bant genişliği sunarken, dinamik motor ortamlarında elektromanyetik girişimi (EMI) azaltır.