
Süeda Asil
Kurumsal
- Konu Yazar
- #1
💡 Donanım Değil, Yazılım Önemli!
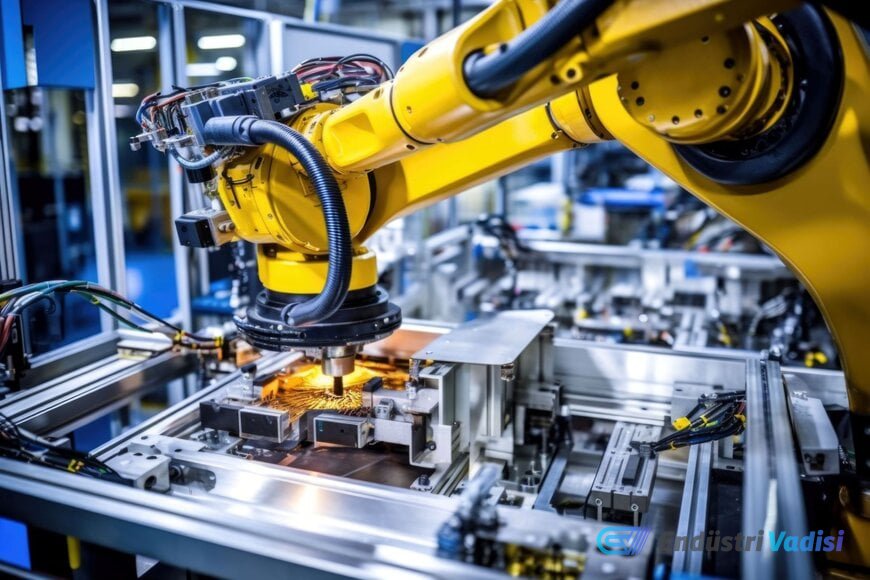
Üreticiler, verimliliği artırmak ve enerji tüketimini azaltmak için genellikle yüksek verimli motorlar gibi fiziksel donanım yükseltmelerine odaklanırlar. Ancak, Beckhoff UK & Ireland Ürün Müdürü Beth Ragdale, en büyük verimlilik kazanımlarının genellikle makine kontrol mantığını optimize etmekten kaynaklandığını vurguluyor. Verimsiz sıralamalar, aşırı döngü süreleri ve gereksiz robot hareketleri, yalnızca donanım değişiklikleriyle çözülemeyecek gizli maliyetler yaratır. Hareket, mantık ve güvenliği birleştiren akıllı kontrol mimarileri benimsenerek, üretim hücreleri çok daha verimli bir şekilde dinamik olarak ayarlanabilir ve koordine edilebilir.
📊 Gerçek Zamanlı Veri Analiziyle Gizli Verimsizlikleri Ortaya Çıkarın!
Gerçek zamanlı makine verilerinden yararlanmak, bu gizli verimsizlikleri ortaya çıkarmak için kritik öneme sahiptir. Beckhoff'un TwinCAT® Analytics yazılımı, yerleşik algoritmalar kullanarak enerji tüketimi ve döngü süreleri dahil olmak üzere operasyonel verileri değerlendirerek darboğazları ve aşırı boşta kalma sürelerini belirlemeyi sağlar. Bu sürekli veri analizi, ekipman performansını en üst düzeye çıkarır ve tahmini durum izlemenin temelini oluşturur. Titreşim, sıcaklık veya çalışma düzenlerindeki erken değişiklikleri belirleyerek, bakım ekipleri beklenmedik arıza sürelerini önleyebilir, böylece operasyonların verimliliği artırmaya devam etmesini ve genel ekipman ömrünü uzatmasını sağlayabilir.
⚙️ Donanımdan Yazılıma Geçiş: Endüstriyel Otomasyonun Geleceği
Modern endüstriyel otomasyonda, donanım merkezli üretimden yazılım tanımlı üretime geçiş, büyük ölçüde bileşen verimliliğinin fiziksel sınırlarından kaynaklanmaktadır. Yüksek verimli bir motor (IE4 veya IE5) birkaç puanlık enerji tasarrufu sağlayabilir, ancak Programlanabilir Mantık Denetleyicisi (PLC), motorun partiler arasında tam hızda boşta kalmasını veya optimize edilmemiş, sarsıntılı noktadan noktaya robot yörüngelerini komuta etmesini dikte ederse, bu donanım tasarrufları anında ortadan kalkar. Beckhoff'un PC tabanlı TwinCAT mimarisi gibi platformlar, PLC, hareket kontrolü ve analitiği merkezi bir çok çekirdekli endüstriyel PC'de eş zamanlı olarak yürüterek bu operasyonel siloları ortadan kaldırır. Bu, EtherCAT gibi yüksek hızlı deterministik fieldbus'lar aracılığıyla toplanan yüksek frekanslı verilerin gerçek zamanlı olarak analiz edilmesini sağlar. Bu yüksek çözünürlüklü verilere algoritmik analiz uygulayarak, mühendisler karmaşık üçüncü taraf kenar ağ geçitlerine ihtiyaç duymadan akıllı "uyku ve uyanma" modları uygulayabilir, mekanik aşınmayı azaltmak için hızlanma profillerini optimize edebilir ve reaktif bakımdan tahmini bakıma geçiş yapabilirler.