
- Konu Yazar
- #1
Modern üretim ve depo ortamlarında, otonom mobil robotlar (AMR'ler) ve otomatik güdümlü araçlar (AGV'ler), yayalar, geçici paletler ve ağır ekipmanlarla paylaşılan alanlarda çalışır. Bu dinamik ortamlarda, geleneksel 2D lazer tabanlı konumlandırma sistemleri genellikle kör noktalar, harita kaymaları ve beklenmedik engeller nedeniyle darboğazlar yaşar. SIGMATEK, bu zorlukları aşmak için güncellenmiş SLAMLoc yazılımını ve 3D rota izleme özelliklerini tanıttı.
🗺️ Çok Sensörlü SLAM ve Gerçek Zamanlı Yerel Haritalama
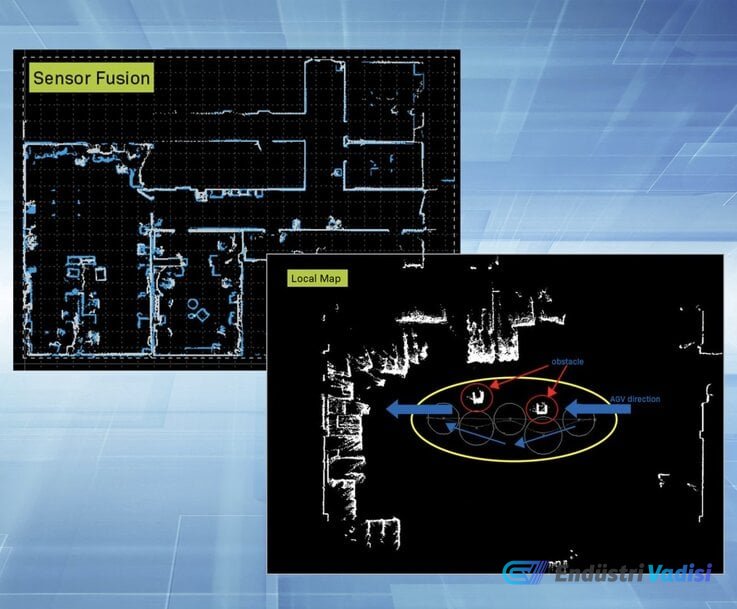
SIGMATEK'in açık kaynaklı, gerçek zamanlı konumlandırma yazılımı SLAMLoc, endüstriyel alanlardaki belirsizlikleri gidermek için geliştirilmiş Eşzamanlı Konumlandırma ve Haritalama (SLAM) yetenekleri sunuyor. Yazılım mimarisi, araç şasisine monte edilmiş birden fazla LiDAR tarayıcısından gelen ham nokta verilerini birleştiren sensör füzyon algoritmalarını içerir. Bu sayede, platform sürekli durumsal farkındalık oluşturarak, büyük tesislerde bile araç yörünge hesaplamalarını optimize eder.
Yerel engel kaçınma için, yazılım "MiniMap" adı verilen isteğe bağlı dinamik bir yerel harita modülü sunar. Bu modül, mobil tabanın etrafındaki anlık alanı gerçek zamanlı olarak değerlendirerek geçici zemin engellerini yakalar. Haritalanmamış bir engel seyahat şeridine girdiğinde aracı durdurmak yerine, sistem optimize edilmiş alternatif bir bypass yörüngesi hesaplayarak malzeme taşıma döngülerini sürdürür ve gereksiz duruş sürelerini en aza indirir.
💻 Sanal Teşhis ve Devreye Alma Analizi
Devreye alma süreçlerini kolaylaştırmak için SLAMLoc, mobil platforma fiziksel erişim gerektirmeden uzaktan teşhis değerlendirmesine olanak tanıyan bir sanal sorun giderme modülü içerir. Mühendislik ve servis ekipleri, araç duruşları, yörünge sapmaları veya navigasyon kesintilerinin arkasındaki operasyonel tetikleyicileri belirlemek için geçmiş görev dizilerini yeniden oluşturabilir.
🛡️ Rota Koruması İçin Hacimsel Algılama
Kontur tabanlı SLAM'i tamamlayan AGV Automation Visionary 3D yazılım çözümü, düzlemsel 2D LiDAR sistemlerinin tipik kör noktalarını ortadan kaldırmak için üç boyutlu rota izleme sunar. Sistem, bir veya iki SICK Visionary-T Mini kamerasını doğrudan navigasyon mimarisine entegre ederek ileri hareket yolu boyunca uzamsal nokta bulutları yakalar.
Bu 3D hacimsel denetim, boş asansör boşlukları, çıkıntılı forklift çatalları, zemin basamakları ve alçak profilli nesneler dahil olmak üzere standart yatay düzlemsel taramalardan kaçan zemin seviyesi ve asılı tehlikeleri tespit eder. Çok boyutlu nesne sınıflandırmasının dahil edilmesi, karmaşık üretim ve intralojistik uygulamalarında otonom mobil platformların güvenliğini güçlendirir.
🔍 Teknik Detaylar
- Endüstriyel mobil robotikte navigasyon mimarileri genellikle kontur tabanlı 2D LiDAR SLAM, doğal özellik SLAM ve uçuş süresi (ToF) 3D görüş arasında denge kurar.
- Düzlemsel 2D güvenlik lazer tarayıcıları, ISO 3691-4 güvenlik alanı gereksinimlerini karşılamak için standartlaştırılmıştır, ancak negatif engelleri (zemin düşüşleri ve açık çukurlar gibi) veya sarkan yükleri tespit edemezler.
- SICK Visionary-T Mini, 5 metreye kadar çalışma aralığında 512 × 424 piksellik bir matris üzerinde 80° × 60° görüş alanıyla saniyede 30 adede kadar üç boyutlu derinlik çerçevesi yakalayan 3D uçuş süresi teknolojisini kullanır.
- MiniMap gibi yerel alt haritaların yürütülmesi, yerel nokta bulutu işlemeyi izole eder. Bu mimari, 50 milisaniyenin altında deterministik kontrol döngüsü sürelerini koruyarak, sıkışık lojistik merkezlerinde ISO 3691-4 personel güvenliği uyumluluğunu sürdürürken çevik yol kaçınma sağlar.