
- Konu Yazar
- #1
Endüstriyel Otomasyonda Yeni Bir Soluk: Neuron AI
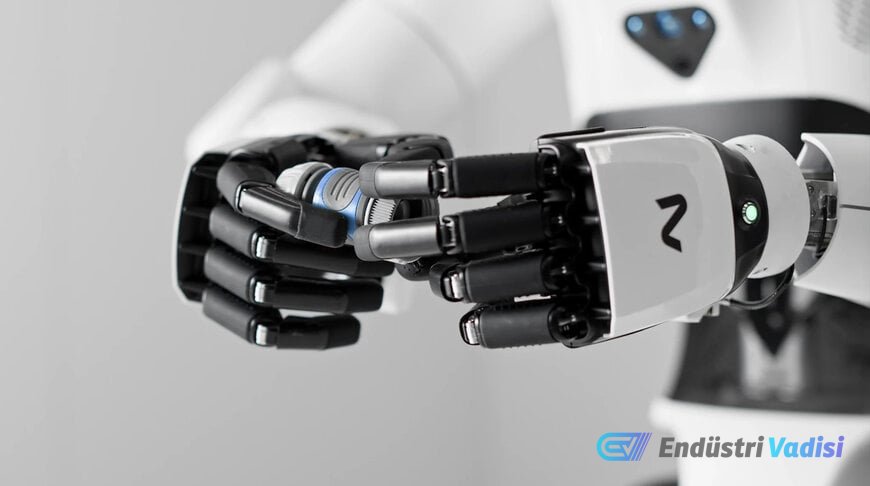
Endüstriyel otomasyon ve karmaşık üretim ortamlarında, robotik sistemler genellikle görsel engeller veya hassas temas gerektiren görevlerde yetersiz kalır. NEURA Robotics, bu zorlukların üstesinden gelmek için çoklu duyusal geri bildirim ve zamansal bellek mimarilerini kullanan Neuron AI'ı tanıttı. Bu yenilikçi multimodal temel model, endüstriyel ve insansı robotik uygulamalarda fiziksel yapay zekayı yönetmek üzere tasarlandı.
Temas Odaklı Manipülasyondaki Mühendislik Zorlukları
Geleneksel robotik algılama, genellikle iki ve üç boyutlu görsel girdilere dayanır. Ancak bu yöntem, temas anlarında mekanik hizalama, yerleştirme direnci veya bağlantı elemanı oturması gibi kritik fiziksel durum verilerini sağlayamaz. Özellikle vida takma, mandal kilitleme veya kaynak gibi karmaşık üretim süreçlerinde, kameraların algılayamadığı mekanik durumların anında doğrulanması gerekir. Optik engellemeler, robotun kendi sensörlerini kapatması veya montajın karanlık alanlara uzanmasını gerektirmesi durumunda ciddi operasyonel darboğazlar yaratır. Dokunsal ve akustik doğrulama olmadan, geleneksel robotik sistemler aşırı güç uygulayarak mekanik hasara yol açabilir. Ayrıca, standart görme-dil-eylem mimarileri genellikle zamansal bellekten yoksundur ve parçalar sensör görüş alanından çıktığında bileşen durumlarını kaybeder.
Algılama-Dil-Eylem Modelinin Mimarisi
Neuron AI, bu sınırlamaları birleşik bir Algılama-Dil-Eylem çerçevesiyle çözer. Bu çerçeve, birden fazla sensör modalitesini senkronize bir zamansal temsile kodlar. Mimari sürekli olarak şunları entegre eder:
- 3D Görüş: Gerçek zamanlı çevresel geometriyi yakalayan hacimsel nokta bulutları ve derinlik ölçümleri.
- Dokunsal ve Kuvvet Algılama: Robotik ellerden ve uç efektörlerden sürekli kuvvet-tork geri bildirimi ve temas telemetrisi.
- Akustik Algılama: Bağlantı elemanı tıklamaları veya kaynak arkı kararlılığı gibi sürece özgü akustik imzaları yakalayan işitsel geri bildirim.
- Propriyosepsiyon: Robot kinematik durumu, eklem açıları ve hız vektörleri.
- Doğal Dil: Fiziksel parametrelere eşlenen görev istemleri ve semantik talimatlar.
Model, her sensör hattını izole alt rutinlerde işlemek yerine, bu heterojen veri akışlarını tek bir zamansal latent alanda hizalayarak birleşik motor yörüngeleri üretir. Operasyonel kör noktalar sırasında durum tutarlılığını korumak için model, nesne kalıcılığını koruyan özel bir bellek mimarisi içerir. Bu mekanizma, robotun gizli parçaların konumunu ve durumunu izlemesine, önceki eylemleri öngörülen sonraki etkilere bağlamasına olanak tanır.
Eğitim Metodolojisi ve Filo Dağıtımı
Model, çeşitli çok parmaklı robotik elleri ve özel endüstriyel tutucuları barındıran beş farklı NEURA robotik gövdesi üzerinde eğitilmiştir. Eğitim hatları üç yapılandırılmış fiziksel veri akışından yararlanır:
- Gerçek Dünya Etkileşimi: NEURA Gyms ve ortak endüstriyel tesislerde çalışan robotik platformlar arasında yakalanan senkronize ampirik veri kümeleri.
- Simülasyon Destekli Veri: Çevresel varyansı ve köşe durum bozukluklarını tanıtmak için özel simülasyon yığınları aracılığıyla oluşturulan sentetik veri kümeleri.
- İnsan Kinematik Gösterileri: Sensörlü veri takımları kullanılarak kaydedilen tüm vücut hareket yakalama ve görev gösterileri.
Dağıtım ve model uzmanlığı Neuraverse yazılım platformu aracılığıyla gerçekleşir. Endüstriyel kullanıcılar, üretim filolarında "Beceriye Ulaşma Süresi" metriklerini en aza indirmek için temel model ağırlıklarını tescilli süreç gereksinimlerine göre ince ayar yapabilirler. Endüstriyel veri yönetimi ve Avrupa gizlilik standartlarına uyumu sağlamak için mimari, sürekli harici bulut bağlantısı gerektirmeden tamamen cihaz üzerinde yürütmeyi destekler. Schaeffler ve Bosch dahil olmak üzere endüstriyel üreticilerle yapılan veri ortaklıkları, aktif üretim ortamlarında doğrulama sağlar.
NVIDIA GTC Berlin 2026'da Doğrulama
20-22 Ekim tarihleri arasında Station-Berlin'de (Salon 3, Stand #3031) düzenlenecek NVIDIA GTC Berlin etkinliğinde platform, 4NE1 insansı platformunda otonom yeteneğini sergileyecek. Sistem, sıralama, makine yükleme, kapı açma, boşaltma ve kurutucuya aktarma dahil olmak üzere senaryosuz, on bir dakikalık otonom tekstil işleme dizisini gerçekleştirecek. Dağıtım, çoklu duyusal durum geçişlerini, uzamsal planlamayı ve deforme olabilen nesne manipülasyonu sırasında zamansal takibi test edecek.
Ek Bilgiler:
Fiziksel yapay zeka için endüstriyel temel modeller, standart Görüş-Dil-Eylem (VLA) mimarilerinden, somutlaştırılmış Algılama-Dil-Eylem (PLA) çerçevelerine geçiş yapıyor. Google DeepMind RT-2 ve Covariant RFM-1 gibi karşılaştırmalı robotik modeller, uç efektör poz ayarlamalarını tahmin etmek için belirteçli görsel temsilleri doğal dil akıl yürütmesiyle eşleştirir. Düzlemsel lojistik ve masaüstü sıralamada etkili olsalar da, tamamen görsel-dilsel modeller, doğrudan kuvvet-tork ve akustik koşullandırmanın olmaması nedeniyle temas yoğun görevlerde gecikme ve hassasiyet sınırlamaları sergiler.
Neuron AI, sürekli dokunsal ve akustik geri bildirimi özel zamansal bellek katmanlarıyla entegre ederek fiziksel temas doğrulamasını doğrudan model katmanında hedefler. Ayrıca, büyük bulut tabanlı temel modeller, Avrupa veri ikamet çerçeveleri altında deterministik gecikme zorlukları ve düzenleyici kısıtlamalar sunarken, yerel cihaz içi çıkarım mimarileri, tesis dışı telemetri bağımlılıklarını ortadan kaldırarak endüstriyel montajda deterministik döngü süresi gereksinimlerini karşılar.