
- Konu Yazar
- #1
Üretimdeki Engelleri Aşmak
Yüksek çeşitlilikte, düşük hacimli metal imalat operasyonları, sık ürün varyantları ve mühendislik tasarım değişiklikleri nedeniyle robotik ark kaynak hücrelerini uyarlarken ciddi mühendislik darboğazlarıyla karşılaşır. Geleneksel çevrimiçi programlama, aktif kaynak hücrelerini çevrimdışı hale getirmeyi ve manipülatörleri her kaynak yolu boyunca manuel olarak hareket ettirmeyi gerektirir. Bu durum, fiziksel üretimi durdurur ve uzman kaynak mühendislerini meşgul eder.
Geleneksel çevrimdışı programlama araçları bile genellikle CAD modellerinde sıkıcı manuel kenar seçimi, farklı robot markaları için ayrı yazılım iş akışları ve eklem sınırlarını veya torç çarpışmalarını önlemek için karmaşık manuel kinematik ayarlamalar gerektirir. Bu kurulum darboğazlarını çözmek, kaynak bağlantılarını doğrudan 3D geometriden çıkarabilen, çok eksenli erişilebilirliği otomatik olarak çözebilen ve fiziksel hücreler çalışmaya devam ederken heterojen robot filoları için kontrolör hazır kodu oluşturabilen özel çevrimdışı programlama yazılımı gerektirir.
Visual Components Arc OLP ile Yeni Bir Dönem
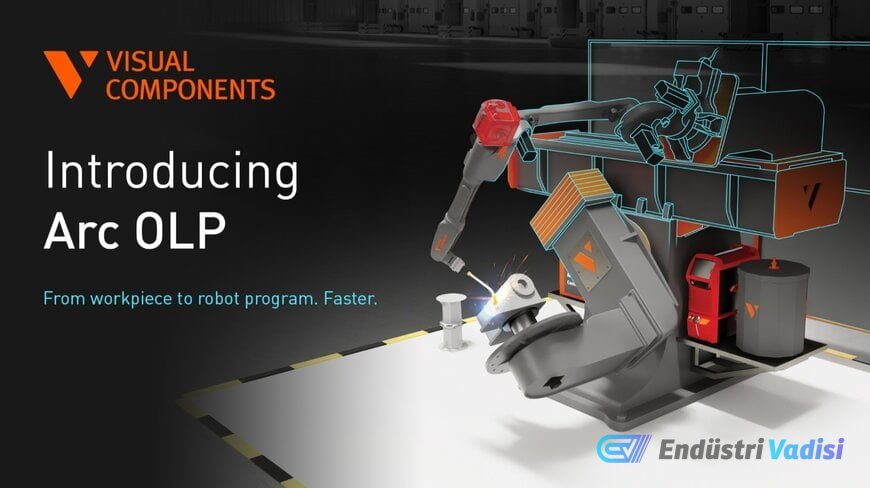
CAD sürümü ile atölye uygulaması arasındaki hazırlık döngülerini sıkıştırmak için Visual Components, Visual Components 5.2 ile birlikte özel bir çevrimdışı robot programlama çözümü olan Arc OLP'yi tanıttı. Üreticiler, sistem entegratörleri ve robot OEM'leri için tasarlanan bu yazılım, kaynak tanımlama, yörünge doğrulama ve son işlemeyi birleşik bir dijital iş akışında birleştirir.
Geometri Odaklı Kaynak Tespiti ve Otomatik Yol Çözümü
Operasyonel süreç, içe aktarılan 3D parça geometrisini analiz ederek uygun kaynak dikişlerini otomatik olarak tespit eden algoritmik bir özellik olan Auto Weld ile başlar. Auto Weld, bir montajdaki her geometrik kenarı körü körüne işaretlemek yerine, gerçekçi bağlantı fırsatlarını izole etmek için yerleşik kaynak mantığını uygular. Kaynak uzmanları, önerilen dikişleri 3D iş parçasında görsel olarak inceler, resmi kaynak prosedürü spesifikasyonlarına ve kalite standartlarına göre seçimleri filtreler, torç açılarını iyileştirir ve kod oluşturmaya başlamadan önce termal bozulmayı yönetmek için kaynak sıralamasını belirler.
Dikiş sıralamaları kesinleştikten sonra, Guided Workflow yörünge oluşturmayı ve son işlemeyi otomatikleştirir. Entegre bir kinematik çözücü, modellenen iş hücresini (robot manipülatörü, kaynak torç geometrisi, iş parçası ve sıkıştırma fikstürleri dahil) değerlendirerek erişilebilirlik kısıtlamalarını, bilek konfigürasyonlarını ve eksen eklem sınırlarını otomatik olarak çözer. Mühendisler, sanal ortamda simüle edilmiş hareket yollarını doğruladıktan sonra, yerleşik son işlemciler, yörüngeleri hedef robot markasına göre uyarlanmış yerel kontrolör koduna dönüştürür ve üretimden önce yalnızca standart fiziksel hücre kalibrasyonu ve son kuru çalıştırma doğrulaması kalır.
Ayrık Hücre Hazırlığı ve Çok Markalı Filo Standardizasyonu
Arc OLP, programlama işçiliğini aktif makine kullanımından ayırır. Bu sayede mühendislik ekipleri, fiziksel kaynak hücreleri canlı üretim partilerini çalıştırmaya devam ederken robot rutinlerini çevrimdışı olarak oluşturabilir, doğrulayabilir ve değiştirebilir. Mühendislik değişiklik siparişleri parça geometrilerini değiştirdiğinde, uzmanlar etkilenen dikişleri günceller, kinematik yolları yeniden oluşturur ve revize edilmiş kodu atölyeye dağıtmadan önce çarpışma boşluklarını sanal olarak doğrular.
Platform, kaynak başına kota veya artan kullanım ücretleri olmaksızın öngörülebilir bir lisanslama modeli altında çalışır ve kurumsal BT güvenlik politikalarıyla uyumlu olmak için isteğe bağlı şirket içi dağıtımı destekler. Ayrıca, birden fazla endüstriyel robot markasında tek bir standartlaştırılmış programlama iş akışını destekleyerek, Arc OLP, çok satıcılı imalat tesislerinin ve küçük ve orta ölçekli işletmelerin ayrı, markaya özel çevrimdışı araçları sürdürmek yerine operatör eğitimini ve programlama standartlarını birleştirmesine olanak tanır.